


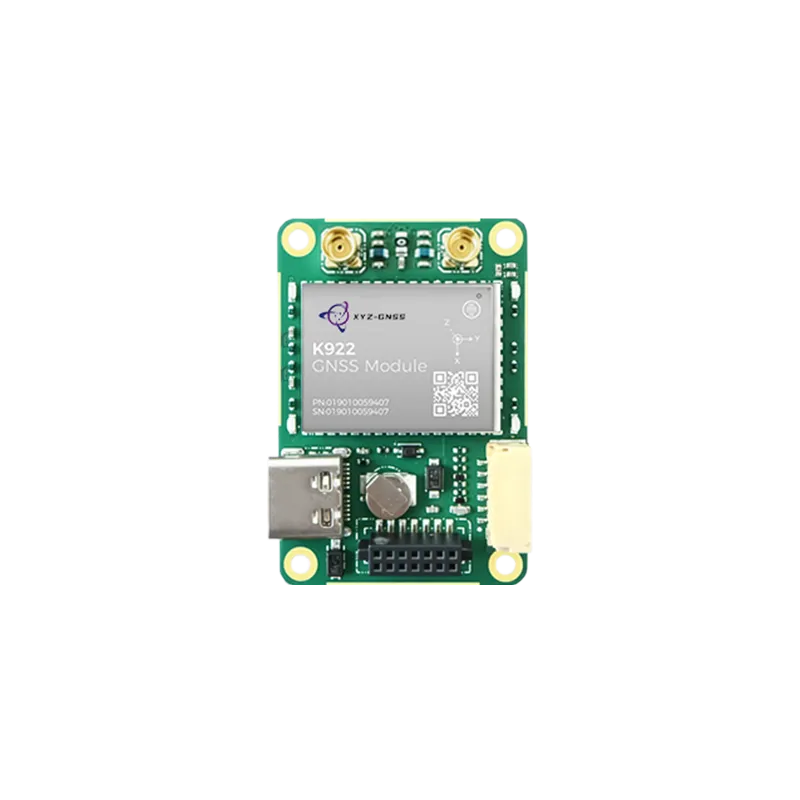
Análisis técnico exhaustivo de soluciones de posicionamiento de alta precisión para sistemas autónomos modernos y automatización industrial.
La evolución del posicionamiento de alta precisión
En el mundo en rápido avance de la navegación autónoma y la automatización industrial, la demanda de precisión ha pasado de metros a centímetros. En el corazón de esta revolución se encuentra el módulo GNSS RTK, un componente de hardware sofisticado que aprovecha la tecnología de Cinemática en Tiempo Real (RTK) para ofrecer una precisión sin precedentes. Los sistemas tradicionales de navegación global por satélite (GNSS) suelen estar limitados por retrasos atmosféricos y errores orbitales, lo que conduce a discrepancias de posicionamiento inaceptables para la robótica moderna o la agricultura de precisión. La integración de un módulo RTK GNSS corrige estos errores en tiempo real procesando la fase de la onda portadora de la señal satelital, en lugar de solo el contenido informativo de la señal.
Comprender la mecánica fundamental de un módulo RTK GNSS es esencial para ingenieros y gestores de proyectos que buscan implementar soluciones de alta precisión. Estos módulos actúan como la interfaz principal entre el mundo físico y los sistemas de navegación digital. Utilizando tanto una estación base como un rover, el módulo RTK GNSS puede eliminar errores de modo común, ofreciendo una precisión de posicionamiento relativa que suele estar entre 1 y 2 centímetros. Este nivel de precisión no es solo un lujo, sino un requisito para aplicaciones como vehículos aéreos no tripulados (UAV), vehículos terrestres autónomos (AGV) y equipos sofisticados de topografía.
Al profundizar en la arquitectura de un módulo RTK GNSS de alto rendimiento, vemos una convergencia de soporte multibanda y multiconstelación. Esto significa que el módulo es capaz de rastrear señales de GPS, GLONASS, Galileo y BeiDou simultáneamente a través de múltiples frecuencias (L1, L2 y L5). Esta redundancia garantiza que incluso en entornos desafiantes, como cañones urbanos o bajo densa vegetación, los datos de posicionamiento sigan siendo robustos y fiables. Las siguientes secciones explorarán las características específicas, estrategias de integración y beneficios específicos del sector de utilizar un módulo profesional RTK GNSS en tu próximo proyecto tecnológico.
Mecánica básica de un módulo RTK GNSS
El principio operativo de un módulo RTK GNSS se basa en la medición de la fase portadora de las señales del satélite. A diferencia de los receptores GPS estándar, que calculan la distancia en función del tiempo que tarda una señal codificada en viajar desde el satélite hasta el receptor, un módulo RTK GNSS mide el número de ciclos de la onda portadora entre el satélite y la antena. Dado que la longitud de onda de la señal portadora es mucho más corta que la longitud de onda del código de modulación, este método permite una resolución de medición mucho mayor. Sin embargo, este proceso introduce el problema de la "ambigüedad entera"—determinar el número exacto de ciclos completos entre el satélite y el receptor—que los algoritmos internos del módulo deben resolver en cuestión de segundos.
Para funcionar eficazmente, un módulo GNSS RTK suele operar en configuración "Rover" y "Estación Base". La estación base se coloca en una ubicación fija y conocida donde observa los mismos satélites que el rover. Calcula la diferencia entre su posición conocida y su posición derivada del satélite y transmite estas correcciones al rover mediante un enlace de datos, a menudo utilizando el protocolo RTCM (Comisión Técnica de Radio para Servicios Marítimos). El módulo GNSS RTK en el rover aplica entonces estas correcciones a sus propias observaciones. Este intercambio en tiempo real permite al rover anular los retrasos ionosféricos y troposféricos, que son las principales fuentes de error en la posición estándar GNSS.
Los módulos modernos han evolucionado para soportar capacidades de "RTK de Red" o VRS (Estación de Referencia Virtual). En este escenario, el módulo GNSS RTK no requiere una estación base física cercana. En su lugar, se conecta a una red de estaciones de referencia permanentes a través de internet celular. La red calcula un modelo de corrección localizada basado en la posición aproximada del rover y lo envía de vuelta. Esta flexibilidad ha reducido significativamente la barrera de entrada para las empresas que requieren datos de alta precisión sin la carga logística de gestionar su propio hardware de estación base. Además, la potencia de procesamiento interna del módulo RTK GNSS ha aumentado, permitiendo un "Tiempo para la Primera Fijación" (TTFF) más rápido y una mayor precisión de rumbo al utilizar configuraciones de doble antena.
Características clave de un módulo RTK GNSS de alto rendimiento
Al seleccionar un módulo RTK GNSS para uso industrial, deben evaluarse varias especificaciones técnicas. La primera es el soporte multiconstelación. Un módulo que pueda acceder a las cuatro principales constelaciones globales (GPS, BDS, GLONASS, GALILEO) ofrece una disponibilidad significativamente mejor. Si una señal de una constelación es bloqueada por un edificio, el módulo GNSS RTK puede cambiar a otra sin perder su fijación a nivel de centímetro. Esto es especialmente crucial en la agricultura de precisión, donde la maquinaria debe operar de forma constante a través de vastos paisajes y a veces obstruidos.
Otra característica vital es la capacidad multibanda. Los módulos de gama alta suelen soportar bandas L1/L2 o L1/L2/L5. Al comparar señales en diferentes frecuencias, el módulo RTK GNSS puede cancelar internamente los efectos dispersivos de la ionosfera. Esto resulta en una solución "fija" más rápida y mayor estabilidad a largas distancias desde la estación base (líneas base largas). Sin soporte multibanda, un sistema RTK es mucho más susceptible a interferencias atmosféricas, lo que puede hacer que la posición se desvíe o vuelva al modo "Flotador", donde la precisión cae al nivel del decímetro.
- Salida de datos en bruto: Capacidad para generar observaciones RAW para aplicaciones de postprocesamiento (PPK).
- Alta tasa de actualizaciones: Las tasas de actualización de posición de 10Hz a 20Hz son esenciales para UAVs de alta velocidad y coches autónomos.
- Bajo consumo energético: Crucial para dispositivos IoT alimentados por batería y herramientas de topografía portátiles.
- Mitigación de interferencias: Técnicas avanzadas de filtrado para proteger contra suplantaciones y interferencias.
Por último, la interfaz física y el factor de forma del módulo GNSS RTK juegan un papel en la integración. La mayoría de los módulos industriales utilizan interfaces estándar UART, USB o I2C, lo que los hace compatibles con microcontroladores y ordenadores de placa única como Raspberry Pi o Jetson Nano. Los módulos de alta fiabilidad suelen diseñarse con tecnología de montaje superficial (SMT) para ensamblaje automatizado o como placas plug-and-play para prototipado rápido. Estas características de hardware, combinadas con un firmware robusto, definen el rendimiento global del módulo GNSS RTK en escenarios reales.
Integración industrial de la tecnología del módulo RTK GNSS
La integración de un módulo RTK GNSS en flujos de trabajo industriales ha transformado los sectores tradicionales. En la agricultura de precisión, por ejemplo, el módulo es el componente central que permite a los tractores autónomos seguir trayectorias con repetibilidad a nivel de centímetro. Esta precisión reduce solapamientos y huecos en la siembra y la fumigación, lo que supone un ahorro significativo en combustible, fertilizante y tiempo. Al utilizar un módulo RTK GNSS, los agricultores pueden optimizar sus rendimientos e implementar la "agricultura de tráfico controlado" para minimizar la compactación del suelo, una tarea imposible con receptores GPS estándar.
En el ámbito de los Vehículos Aéreos No Tripulados (UAV), el módulo GNSS RTK ofrece más que solo posicionamiento; Ofrece datos de altitud y rumbo de alta precisión. Para fotogrametría y mapeo LIDAR, conocer la ubicación exacta del dron en el momento en que se activa un sensor elimina la necesidad de numerosos Puntos de Control en Tierra (GCP). Esto agiliza el flujo de trabajo de topografía y permite la creación de modelos 3D y ortomosaicos altamente precisos. La capacidad del módulo RTK GNSS para mantener un estado "fijo" durante el vuelo garantiza que los datos recogidos sean geográficamente consistentes, incluso sobre terrenos accidentados.
La robótica y la logística autónoma también dependen en gran medida de las capacidades de los módulos GNSS RTK. Los robots de entrega que navegan por entornos de acera o los vehículos de automatización portuaria, vehículos que mueven contenedores requieren una localización precisa para evitar obstáculos y atracar con precisión. Integrar un módulo RTK GNSS con otros sensores como IMUs (Unidades de Medición Inercial) y codificadores de ruedas crea un entorno de "fusión de sensores". Esto permite que el sistema mantenga una posición precisa incluso si la señal del satélite se pierde brevemente bajo un puente o entre contenedores altos. La sinergia entre los datos satelitales de alta precisión y la retroalimentación local de los sensores es la piedra angular de la navegación autónoma moderna.
Implementación estratégica de un módulo RTK GNSS
Implementar con éxito un módulo RTK GNSS requiere más que hardware de alta calidad; Requiere una planificación estratégica respecto a la colocación de antenas y la fiabilidad del enlace de datos. La antena es el "ojo" del módulo GNSS RTK. Debe tener una vista clara del cielo y estar colocado en un plano de tierra para minimizar la interferencia multitrayectoria (reflejos de superficies cercanas). Para aplicaciones industriales, a menudo es necesario utilizar una antena de hélice multifrecuencia de alta ganancia o de grado levantado para maximizar el rendimiento del módulo. La mala calidad de la antena es la razón más común por la que un módulo RTK GNSS no logra una solución "fija".
Además, el enlace de comunicación entre la estación base (o red) y el módulo RTK GNSS del rover debe ser robusto. En zonas agrícolas remotas, los enlaces de radio de largo alcance (LoRa) se utilizan a menudo para transmitir correcciones RTCM. En entornos urbanos o industriales, la conectividad celular (4G/5G) mediante NTRIP (Transporte en red de RTCM vía Protocolo de Internet) es más común. Si los datos de corrección se retrasan o se pierden, el módulo GNSS RTK acabará perdiendo su precisión a nivel de centímetro. Los desarrolladores deben implementar mecanismos de seguridad para gestionar estas interrupciones, como el dead reckoning o el recurso de respaldo a modos GNSS de alta precisión.
Otra consideración estratégica es el uso de módulos de rumbo de doble frecuencia. Algunas unidades avanzadas de módulos RTK GNSS pueden procesar señales de dos antenas separadas simultáneamente. Esto permite al sistema determinar la orientación precisa (rumbo) de un vehículo incluso cuando está estacionario. Esto supone un cambio radical para aplicaciones como el posicionamiento de grúas, la navegación marina y los equipos mineros autónomos, donde saber hacia dónde está orientada la máquina es tan importante como saber dónde está. Al seleccionar la arquitectura de módulos adecuada, las empresas pueden preparar sus soluciones de posicionamiento para el futuro frente a la evolución de las demandas industriales.
Soluciones de precisión de Yonghao
En Yonghao, nos especializamos en ofrecer componentes de posicionamiento de alta precisión de clase mundial diseñados para los entornos industriales más exigentes. Nuestro extenso portafolio incluye la última tecnología de módulos RTK GNSS , meticulosamente diseñada para ofrecer precisión a nivel de centímetro para UAVs, sistemas robóticos y agricultura de precisión. Entendemos que en el mundo de la navegación autónoma, la fiabilidad es fundamental, por eso nuestros módulos están probados para soportar condiciones extremas manteniendo una capacidad superior de seguimiento de señales.
Nuestros productos insignia, como el YHRTK-982 y la serie ZED-F9P , ofrecen soporte multibanda y multiconstelación para garantizar que tus proyectos nunca pierdan su dosis. Ya sea que construyas una flota de drones autónomos de entrega o una sofisticada herramienta de topografía, nuestras soluciones de módulos GNSS RTK proporcionan la ventaja técnica necesaria para el éxito. Más allá de los módulos, también ofrecemos soluciones integrales anti-interferencia y antenas de alta ganancia para crear un ecosistema de posicionamiento completo y robusto.
Yonghao está comprometida con la innovación y el éxito del cliente. Ofrecemos un soporte técnico profundo y servicios de personalización para ayudarte a integrar nuestro módulo RTK GNSS en tu arquitectura de hardware específica. Nuestra experiencia en navegación por satélite nos permite tender puentes entre la física satelital compleja y la aplicación práctica y real, asegurando que nuestros clientes alcancen la precisión que necesitan con la máxima eficiencia. Colabora con Yonghao para experimentar la cima de la tecnología GNSS y llevar tu automatización industrial al siguiente nivel.
Preguntas frecuentes
P1: ¿Cuál es el principal beneficio de usar un módulo RTK GNSS frente al GPS estándar?
El principal beneficio de un módulo RTK GNSS es la obtención de una precisión a nivel de centímetro (típicamente 1-2 cm). Los módulos GPS estándar suelen proporcionar una precisión en el rango de 1,5 a 5 metros. Esta mejora notable se logra mediante mediciones en tiempo real de la fase de portadora y correcciones de errores desde una estación base o red, lo que elimina errores atmosféricos y de reloj satelital.
P2: ¿Puede funcionar un módulo GNSS RTK sin una estación base local?
Sí, un módulo GNSS RTK puede funcionar sin una estación base local privada utilizando los servicios RTK de Red o NTRIP. Estos servicios proporcionan datos de corrección por internet desde una red de estaciones de referencia preexistentes. Esto permite al usuario lograr un posicionamiento de alta precisión siempre que tenga una conexión móvil o a internet para recibir los flujos de corrección.
P3: ¿Cuánto tiempo tarda un módulo GNSS RTK en alcanzar una solución "fija"?
El tiempo necesario para que un módulo RTK GNSS alcance un estado "Fijo", conocido como Tiempo para la Primera Fijación (TTFF), suele oscilar entre 10 y 60 segundos bajo condiciones óptimas del cielo. Los módulos multibanda (L1/L2/L5) generalmente logran una fijación mucho más rápido que los módulos de banda única porque pueden resolver ambigüedades de fase portadora de forma más eficiente comparando diferentes frecuencias de señal.
P4: ¿El clima afecta a la precisión de un módulo RTK GNSS?
Aunque un módulo RTK GNSS es altamente resistente, condiciones atmosféricas extremas como llamaradas solares o graves perturbaciones ionosféricas pueden afectar ocasionalmente a la estabilidad del fijo. Sin embargo, el clima típico como lluvia, nieve o niebla no afecta significativamente a las señales satelitales. La capacidad del módulo para utilizar múltiples constelaciones y frecuencias ayuda a mantener la precisión en condiciones atmosféricas variables.
P5: ¿Qué interfaces de hardware se encuentran comúnmente en un módulo GNSS RTK?
La mayoría de las unidades industriales de módulos RTK GNSS cuentan con interfaces de comunicación estándar como UART (Serial), USB y, a veces, bus I2C o CAN. Estas interfaces permiten que el módulo emita datos de posicionamiento en formato NMEA y reciba correcciones RTCM de radios externas o microcontroladores conectados a internet, lo que las hace muy versátiles para su integración en diversos dispositivos electrónicos.
Conclusión: Impulsando el futuro con precisión
El módulo RTK GNSS se ha convertido en la base indispensable de las aplicaciones modernas de alta precisión. Al proporcionar precisión a nivel de centímetro, fiabilidad multiconstelación e integración industrial fluida, estos módulos permiten la próxima generación de tecnologías autónomas y automatizadas. A medida que las industrias siguen exigiendo mayor eficiencia y seguridad, el papel del módulo RTK GNSS solo crecerá en importancia.
¿Listo para mejorar tu precisión de posicionamiento?
Contacta hoy con nuestro equipo de ingeniería