


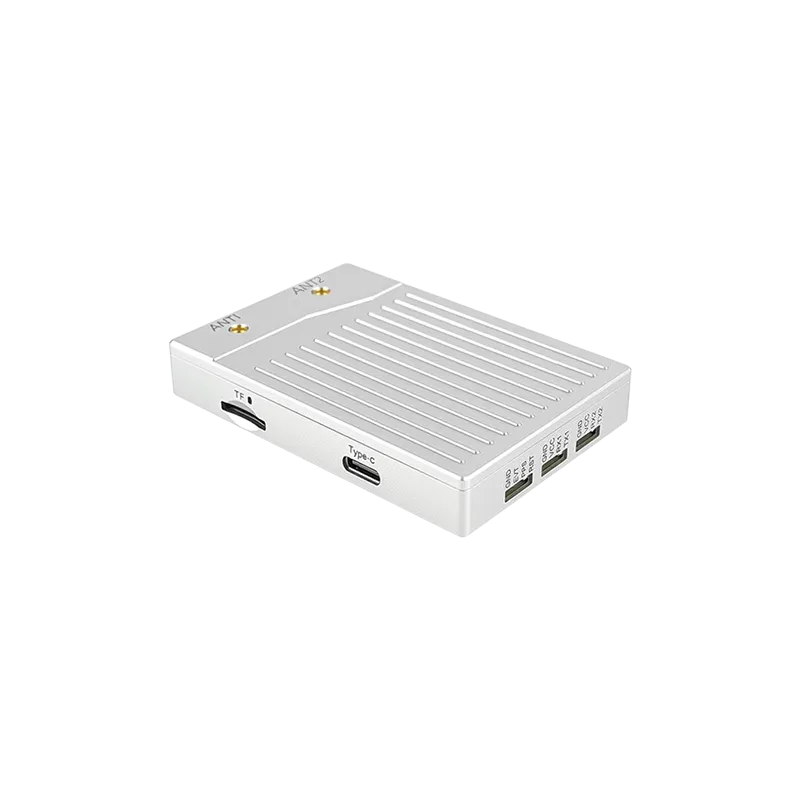
Guía completa sobre la implementación de tecnología cinemática en tiempo real para sistemas robóticos de próxima generación.
Introducción a la Robótica de Alta Precisión
El panorama de la automatización moderna está experimentando un cambio radical, impulsado por la demanda de precisión sub-decimétrica en la navegación. En el corazón de esta revolución está el receptor RTK GNSS para robótica, una solución de hardware especializada que trasciende las limitaciones de los sistemas tradicionales de posicionamiento global. Las soluciones GNSS estándar suelen proporcionar precisión en unos pocos metros, lo cual es suficiente para smartphones o la navegación general del vehículo. Sin embargo, para un cortacésped autónomo, un robot de entrega o un tractor de agricultura de precisión, un margen de error incluso de medio metro puede provocar fallos catastróficos o una ineficiencia operativa significativa.
Utilizando la tecnología de Cinemática en Tiempo Real (RTK), los roboticistas pueden lograr una localización a nivel de centímetro. Esta precisión no es solo un lujo; Es el requisito fundamental para los robots que deben interactuar con entornos complejos, seguir rutas predefinidas con precisión quirúrgica y mantener protocolos de seguridad en zonas pobladas por humanos. En esta guía, exploramos la mecánica intrincada, las estrategias de implementación y las soluciones profesionales que hacen posible el posicionamiento de alta precisión para cualquier plataforma robótica.
La mecánica de la tecnología RTK GNSS
La tecnología cinemática en tiempo real funciona analizando la fase de la onda portadora de la señal satelital, en lugar de solo el contenido informativo de la señal. Para lograr esto, un receptor RTK GNSS para robótica requiere dos componentes principales: una estación base y un rover. La estación base se sitúa en un lugar conocido y cartografiado. Monitoriza las señales satelitales y calcula los errores causados por retrasos atmosféricos y variaciones orbitales. Estas correcciones se transmiten en tiempo real al módulo "rover" montado en el robot.
El rover combina sus propias observaciones satelitales con los datos de la estación base para resolver la ambigüedad de la fase entera de la portadora. Este proceso permite al sistema determinar la posición relativa del robot respecto a la estación base con una precisión de 1 a 2 centímetros. Los receptores modernos suelen soportar múltiples constelaciones, incluyendo GPS, GLONASS, Galileo y Beidou, asegurando que incluso en entornos desafiantes donde algunos satélites están ocultos, el robot mantenga un alto grado de integridad posicional.
Además, la integración de bandas multifrecuencia (L1, L2 y L5) ha reducido significativamente el "tiempo de primera fijación" (TTFF). Esto significa que los robots pueden inicializar sus estados de navegación de alta precisión más rápido que nunca. Para los desarrolladores profesionales, comprender estas dinámicas de fase portadora es esencial a la hora de seleccionar hardware que deba operar de forma fiable bajo condiciones ionosféricas variables y en ubicaciones geográficas diversas.
Integración de receptores RTK en plataformas robóticas
La integración exitosa de un receptor RTK GNSS para robótica va más allá de simplemente conectar un módulo. Implica una cuidadosa consideración de la interfaz hardware, los protocolos de datos y el montaje físico. La mayoría de los módulos RTK profesionales utilizan protocolos estandarizados como NMEA 0183 para la salida de posición y RTCM 3.x para la entrada de datos de corrección. Los desarrolladores deben asegurarse de que sus controladores de vuelo o ordenadores a bordo (como los sistemas basados en ROS) estén configurados para gestionar estos flujos de datos de alta frecuencia.
La interferencia electromagnética (EMI) es otro factor crítico. Los robots suelen estar equipados con motores, procesadores de alta velocidad y transmisores inalámbricos, todos los cuales pueden generar ruido que interfiere con señales satelitales débiles. Es vital utilizar antenas blindadas de alta calidad y colocarlas alejadas de fuentes de interferencia. Muchos ingenieros optan por módulos integrados que combinan la antena y el receptor para minimizar la pérdida de señal a través de cables coaxiales.
También debe minimizarse la latencia de comunicación entre la estación base y el rover. Ya sea usando enlaces de radio UHF o NTRIP (Transporte en red de RTCM vía protocolo de Internet), el retraso en la recepción de los datos de corrección debe mantenerse por debajo de 1-2 segundos para mantener el estado "Fijo" de RTK. Si el enlace se interrumpe, el receptor podría volver a un estado de "Flotación", donde la precisión se degrada a niveles de decensímetro, lo que podría detener las operaciones autónomas del robot.
Afrontando los desafíos medioambientales
Uno de los obstáculos más significativos para cualquier receptor RTK GNSS en robótica es el efecto "cañón urbano". Los edificios altos, el follaje denso y las grandes estructuras metálicas pueden reflejar señales satelitales, creando interferencias multitrayectoria. Esto hace que el receptor calcule una posición basada en una señal que ha recorrido un camino más largo, lo que conduce a errores. Para mitigar esto, los receptores avanzados emplean sofisticados algoritmos de rechazo multitrayectoria y emplean seguimiento "todo constelación" para maximizar el número de satélites visibles.
En escenarios donde las señales GNSS están completamente bloqueadas, como en interiores o bajo túneles pesados, los sistemas robóticos de alta gama suelen emplear fusión de sensores. Esto implica combinar datos RTK con Unidades de Medición Inercial (IMU), odometría de ruedas o LiDAR. Mediante el uso de un filtro de Kalman, el robot puede mantener una estimación precisa de su posición durante cortos cortes de interrupciones GNSS. Este enfoque híbrido garantiza que los datos de alta precisión proporcionados por el receptor RTK se aprovechen al máximo, manteniendo al mismo tiempo un mecanismo de respaldo para la pérdida total de señal.
Las condiciones meteorológicas también influyen. Aunque las señales GNSS suelen ser resistentes a la lluvia y la niebla, condiciones atmosféricas extremas pueden afectar la propagación de la señal a través de la troposfera. Los algoritmos RTK modernos están diseñados para compensar estas variables, pero los usuarios deben tener en cuenta que el rendimiento más estable siempre se logra con una vista clara y sin obstáculos del cielo.
Aplicaciones clave en la industria moderna
La aplicación del receptor RTK GNSS para robótica abarca múltiples industrias de alto riesgo. En la agricultura de precisión, tractores autónomos y drones utilizan RTK para plantar semillas y aplicar fertilizantes con precisión centimétrica, reduciendo el desperdicio y maximizando los rendimientos de los cultivos. Estos sistemas pueden seguir el mismo camino durante años con casi ninguna desviación, una hazaña imposible con la dirección manual o el GPS estándar.
En el ámbito de la logística y la entrega, los robots de entrega de última milla dependen de RTK para navegar por aceras estrechas y llegar a puertas específicas de los clientes sin chocar con obstáculos. De manera similar, para la topografía y construcción geodésica, los rovers autónomos pueden cartografiar los sitios y comprobar la alineación de estructuras con precisión profesional, reduciendo significativamente los costes de mano de obra y el tiempo asociados a los métodos tradicionales de topografía.
Además, el auge de los cortacéspedes robóticos autónomos ha llevado la tecnología RTK al mercado de consumo. A diferencia de modelos antiguos que requerían cables de corte enterrados, los cortacéspeds compatibles con RTK pueden programarse mediante límites virtuales, lo que permite una gestión flexible del jardín y patrones de corte perfectos. Esta transición demuestra cómo el hardware GNSS de alta precisión se está volviendo más accesible y robusto para aplicaciones cotidianas.
¿Por qué elegir Yonghao para tus necesidades de GNSS robótica?
En Yonghao, nos especializamos en ofrecer soluciones de posicionamiento de vanguardia adaptadas a los proyectos autónomos más exigentes. Nuestra experiencia en tecnología GNSS nos permite fabricar hardware de alto rendimiento que resiste las exigencias del uso industrial. Ya sea que construyas un dron de investigación a pequeña escala o una flota de vehículos autónomos pesados, nuestra gama RTK GNSS para robótica está diseñada para ofrecer una precisión consistente a nivel de centímetro.
Nuestro catálogo de productos incluye los reconocidos módulos compatibles UM980 y ZED-F9P , que son estándares del sector para la localización de alta precisión. Estos módulos cuentan con soporte multibanda y constelación, asegurando que tu robot mantenga una fijación estable incluso en entornos difíciles. También ofrecemos antenas RTK GNSS especializadas que proporcionan capacidades superiores de ganancia y rechazo multitrayectoria.
La ventaja de Yonghao radica en nuestro compromiso con la fiabilidad y el soporte técnico. Entendemos la complejidad de la integración robótica y nuestro equipo está dedicado a proporcionar la documentación y los servicios de personalización necesarios para ayudarte a tener éxito. Desde sistemas antiinterferencia hasta módulos de antena integrados, nuestras soluciones están diseñadas para potenciar la próxima generación de sistemas autónomos.
Preguntas frecuentes
P1: ¿Cómo mejora un receptor RTK GNSS para robótica la navegación autónoma?
Proporciona una precisión de posicionamiento a nivel de centímetro mediante correcciones en tiempo real desde una estación base, permitiendo a los robots seguir trayectorias precisas e interactuar de forma segura con su entorno.
P2: ¿Puedo usar un receptor RTK GNSS para robótica en zonas urbanas?
Sí, aunque el rendimiento depende de la visibilidad de la señal. Los receptores modernos de múltiples constelaciones de Yonghao están diseñados con rechazo multitrayectoria para mantener la estabilidad en entornos urbanos.
P3: ¿Cuál es la diferencia entre el estado "Float" y el estado "Fijo" en un receptor RTK GNSS para robótica?
El estado "Fijo" significa que el receptor ha resuelto la ambigüedad de la fase portadora y ha alcanzado una precisión a nivel de centímetro, mientras que "Flotante" indica que el sistema sigue calculando y la precisión suele estar en el rango de los decimétricos.
P4: ¿Requiere el receptor RTK GNSS para robótica una conexión constante a internet?
Si usas NTRIP para correcciones, se requiere conexión a internet. Alternativamente, puedes usar una estación base local con enlace de radio UHF para zonas sin cobertura celular.
P5: ¿Cómo elijo el receptor GNSS RTK adecuado para robótica para mi proyecto?
Considera factores como el número de constelaciones soportadas, las bandas de frecuencia (L1/L2/L5), el consumo de energía, la compatibilidad de interfaces y si necesitas una antena integrada.
¿Listo para elevar la precisión de tu robótica?
Explora hoy la gama completa de módulos y antenas GNSS de alta precisión de Yonghao. Nuestros expertos están listos para ayudarte a encontrar la solución perfecta para tu aplicación autónoma.